通晓智能TONGXIAO INTELLIGENCE
预约演示 ↗

图书馆上下架机器人

每一本不同。每一步,从容。

让书架井然有序。
让人与知识,更近一步。

进一步了解 ↘
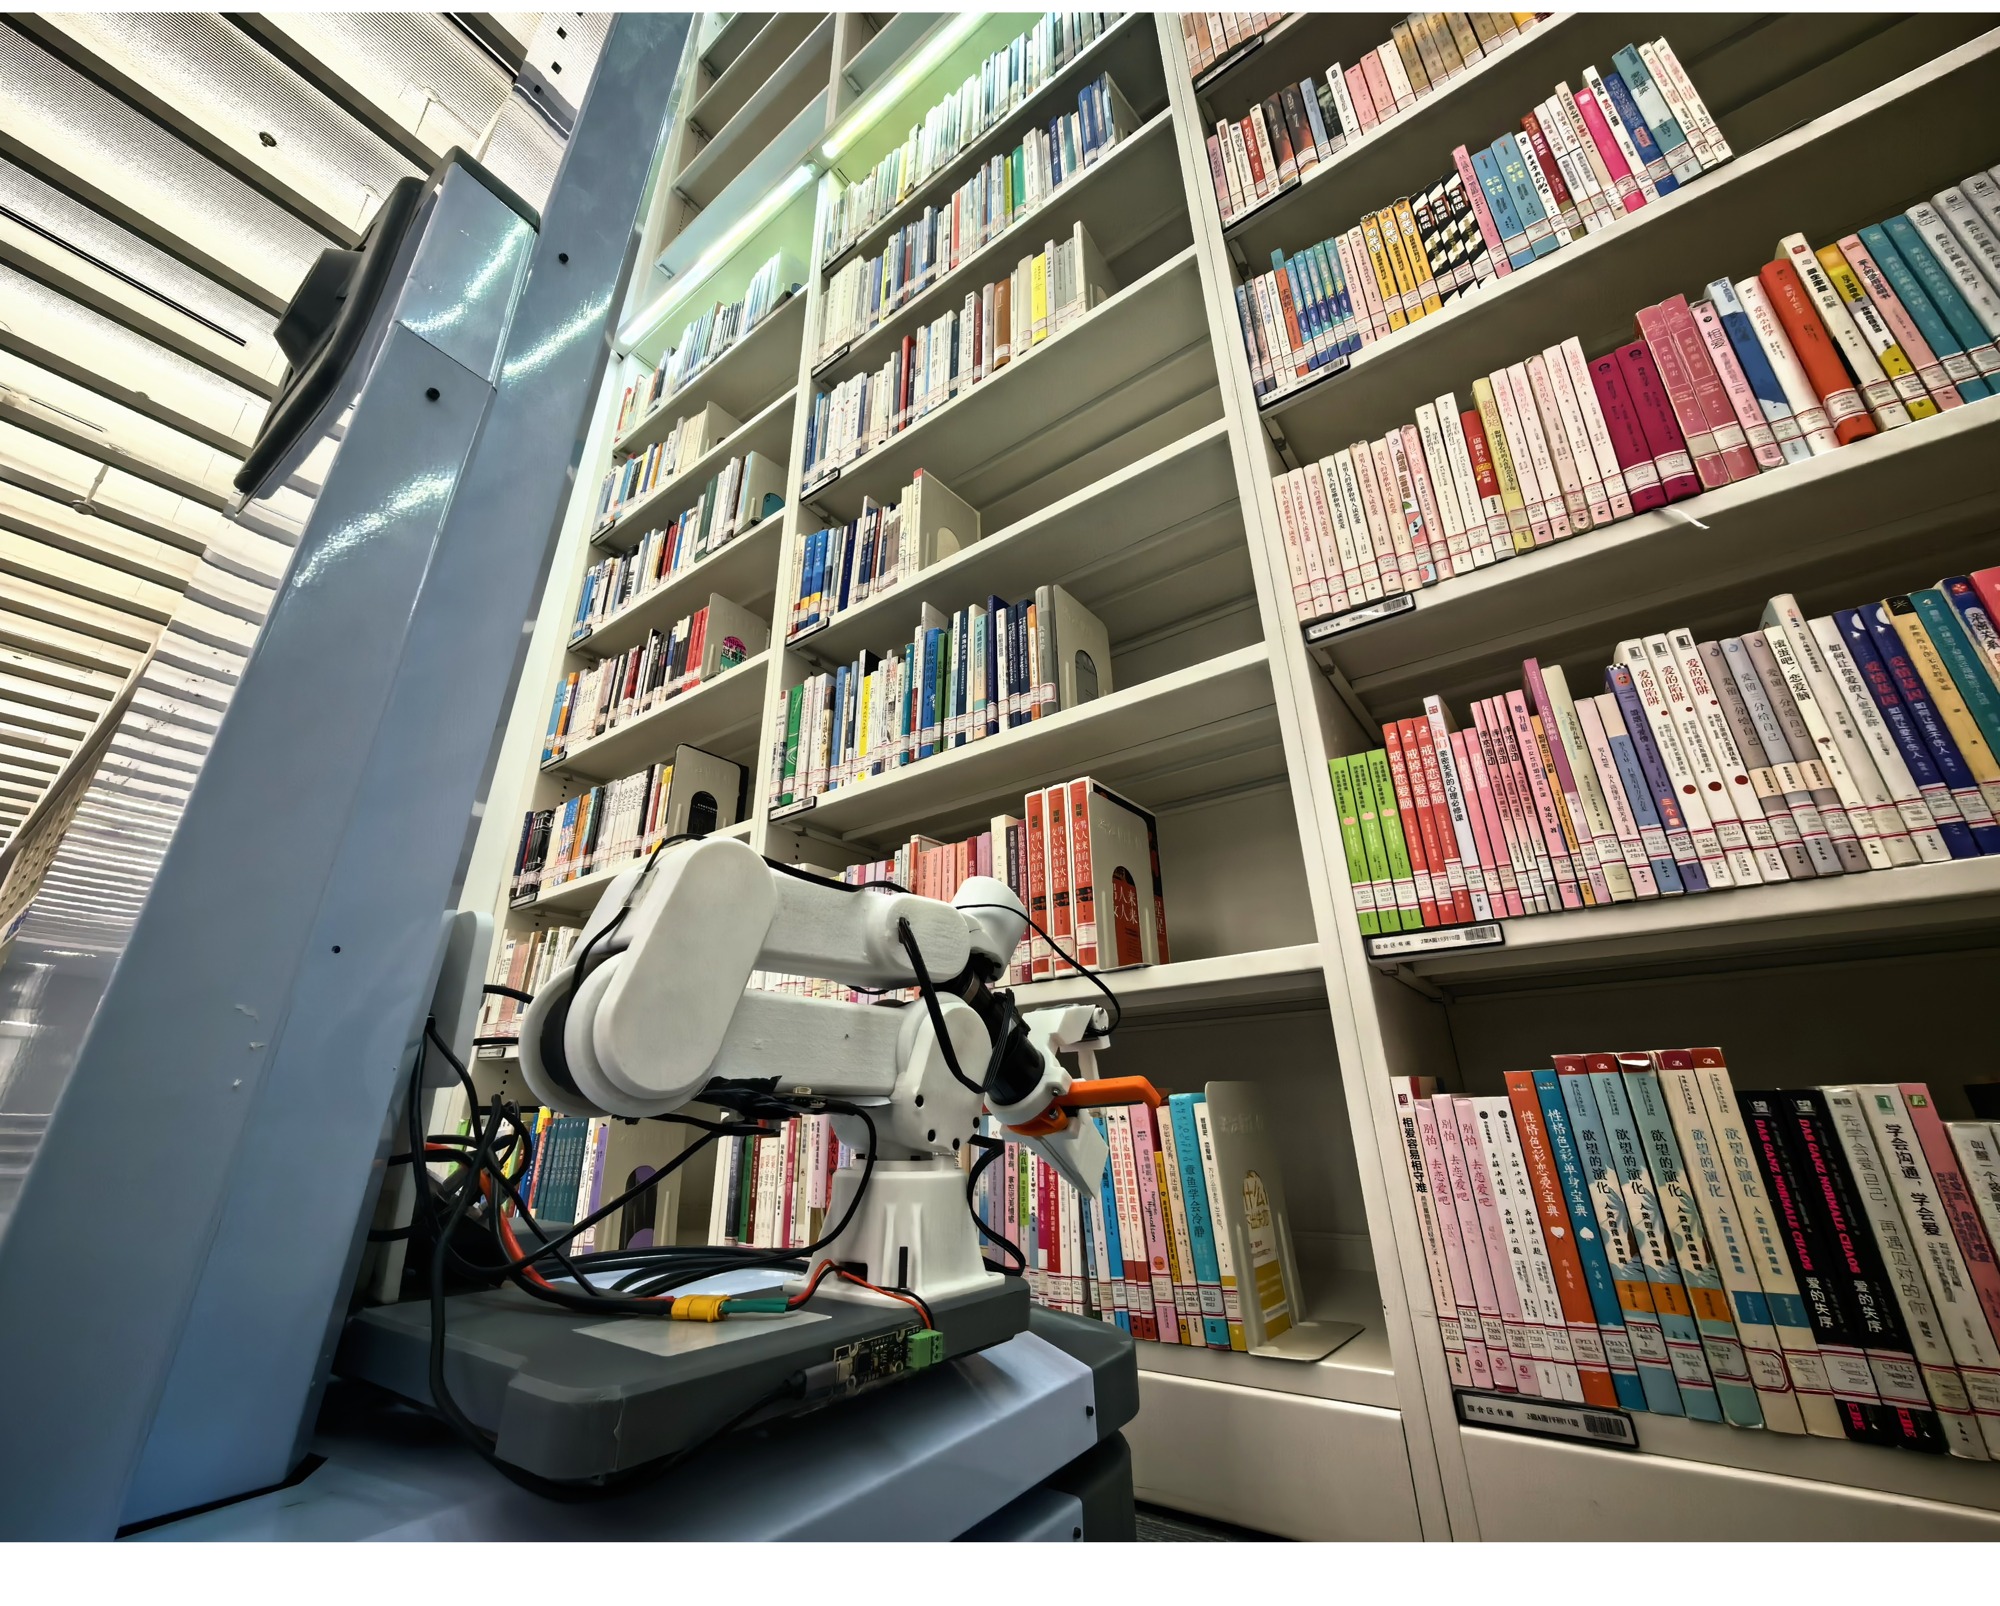
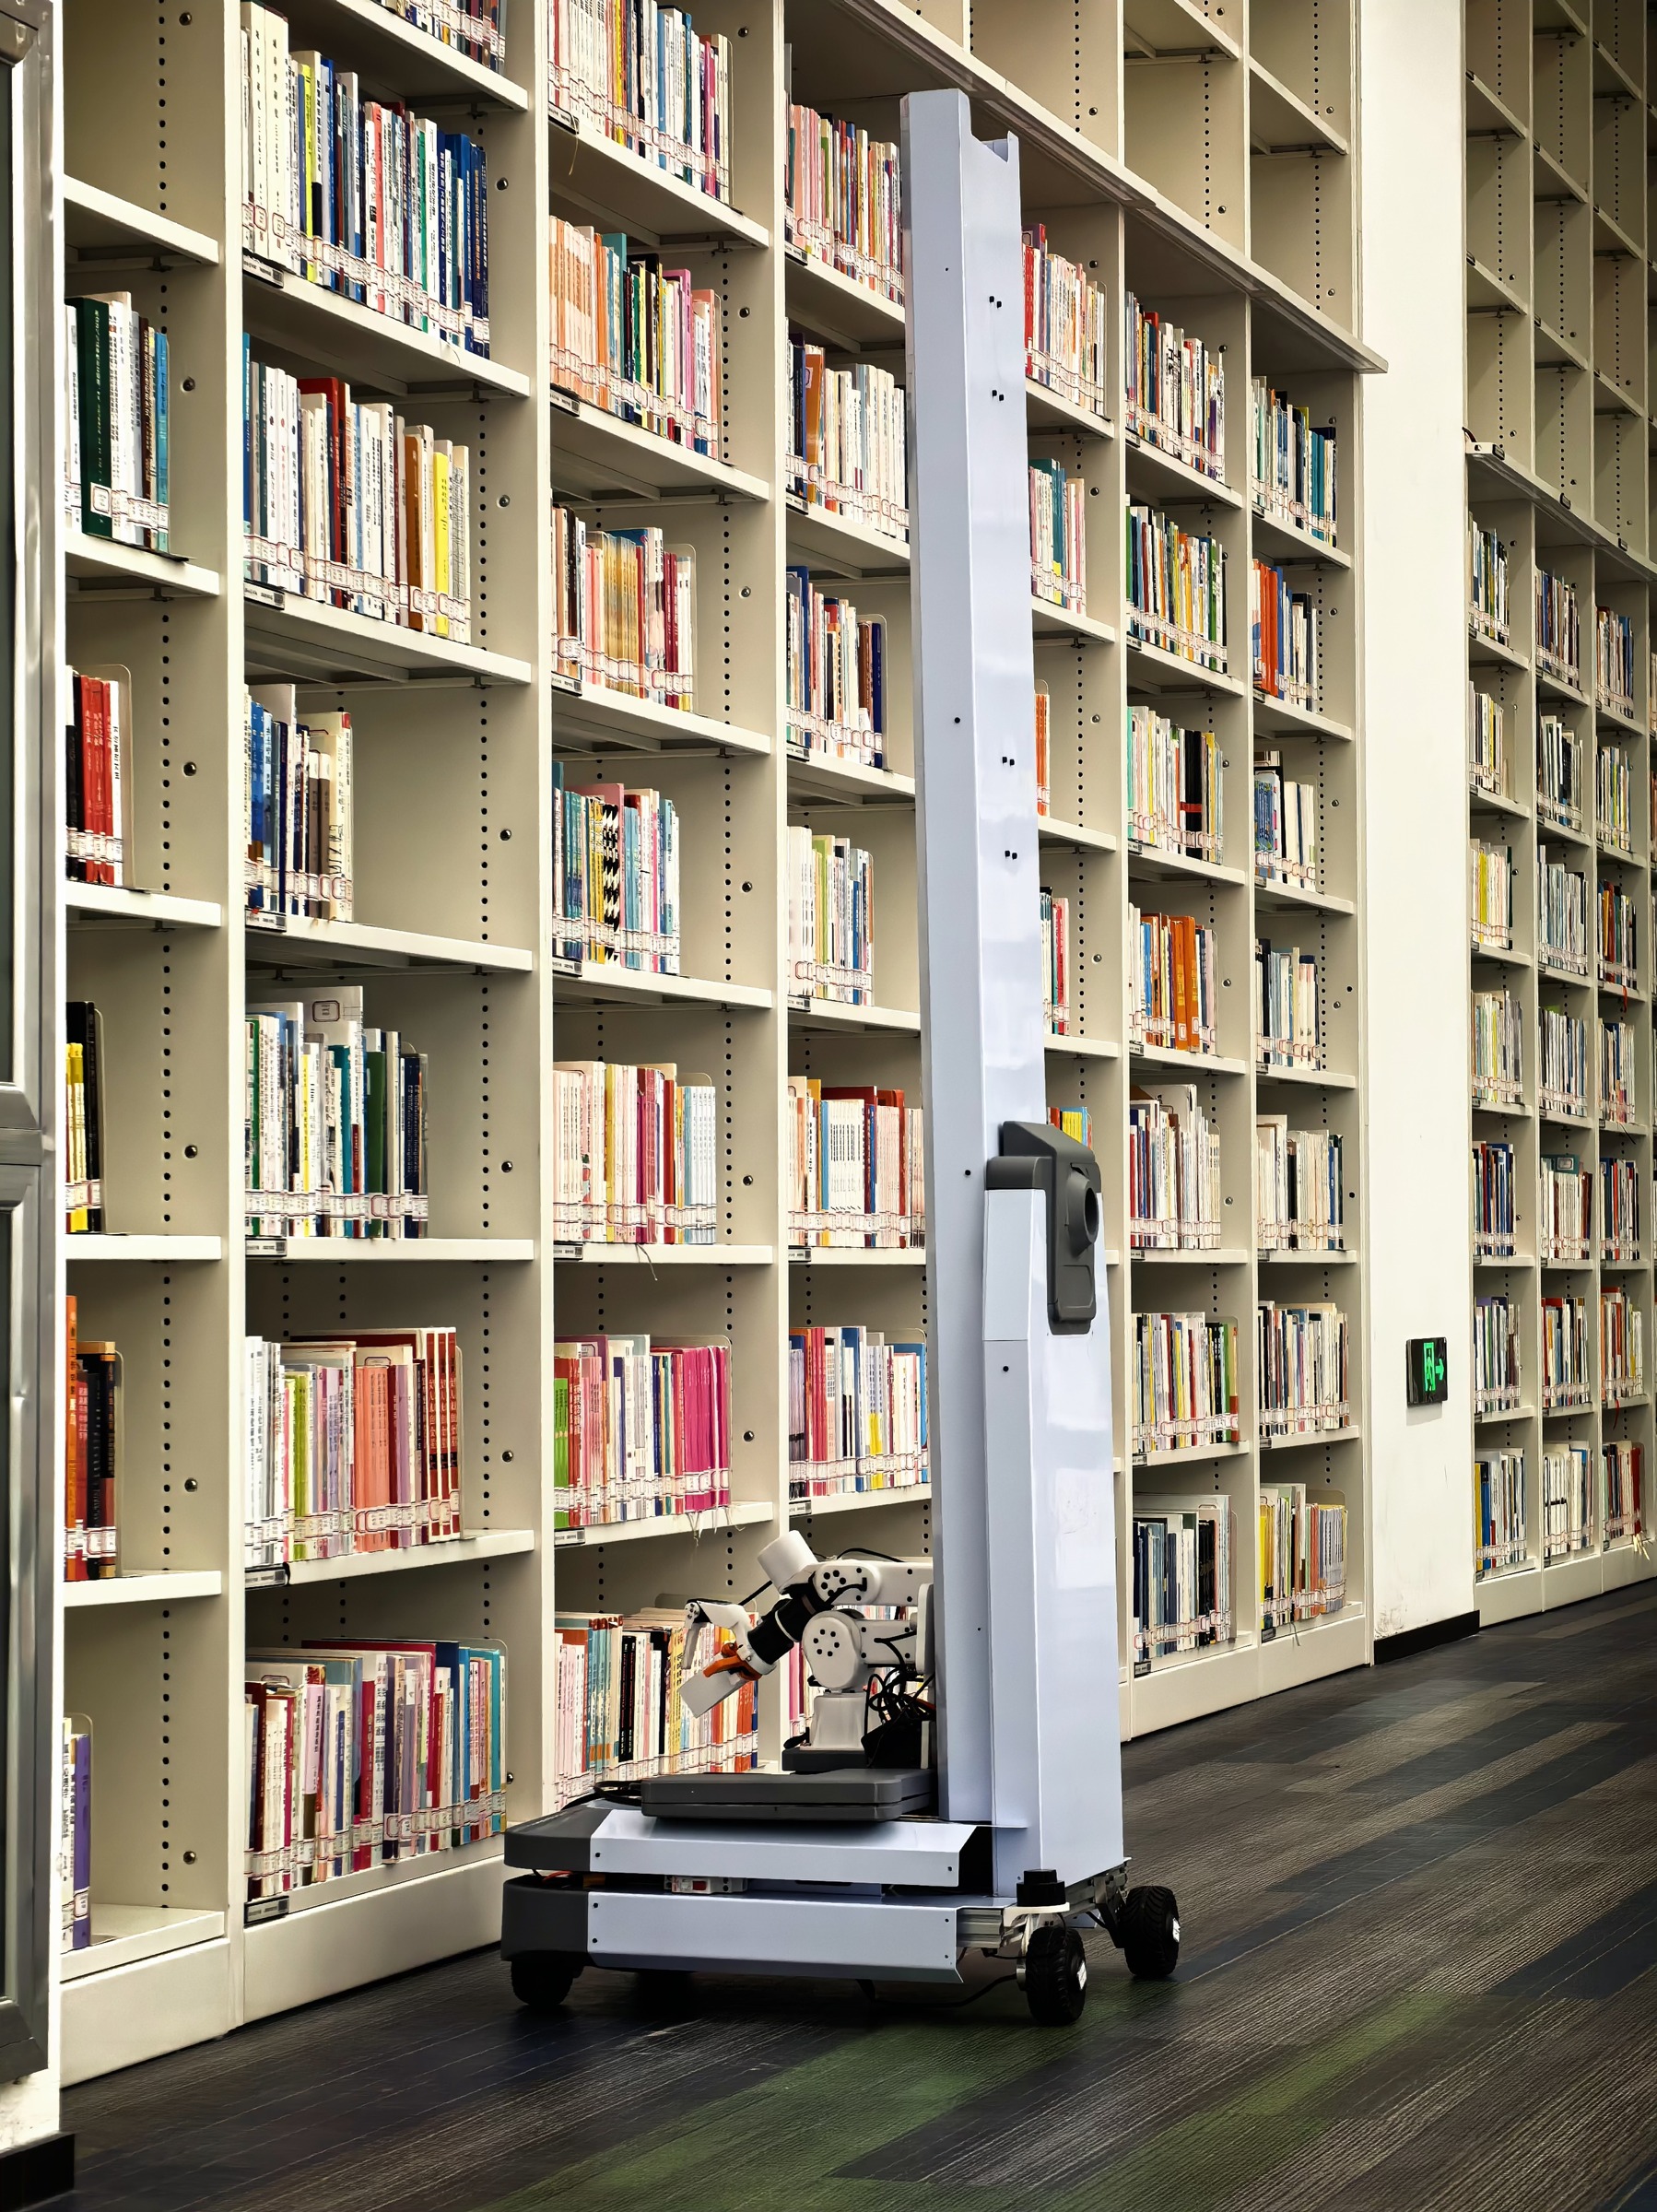
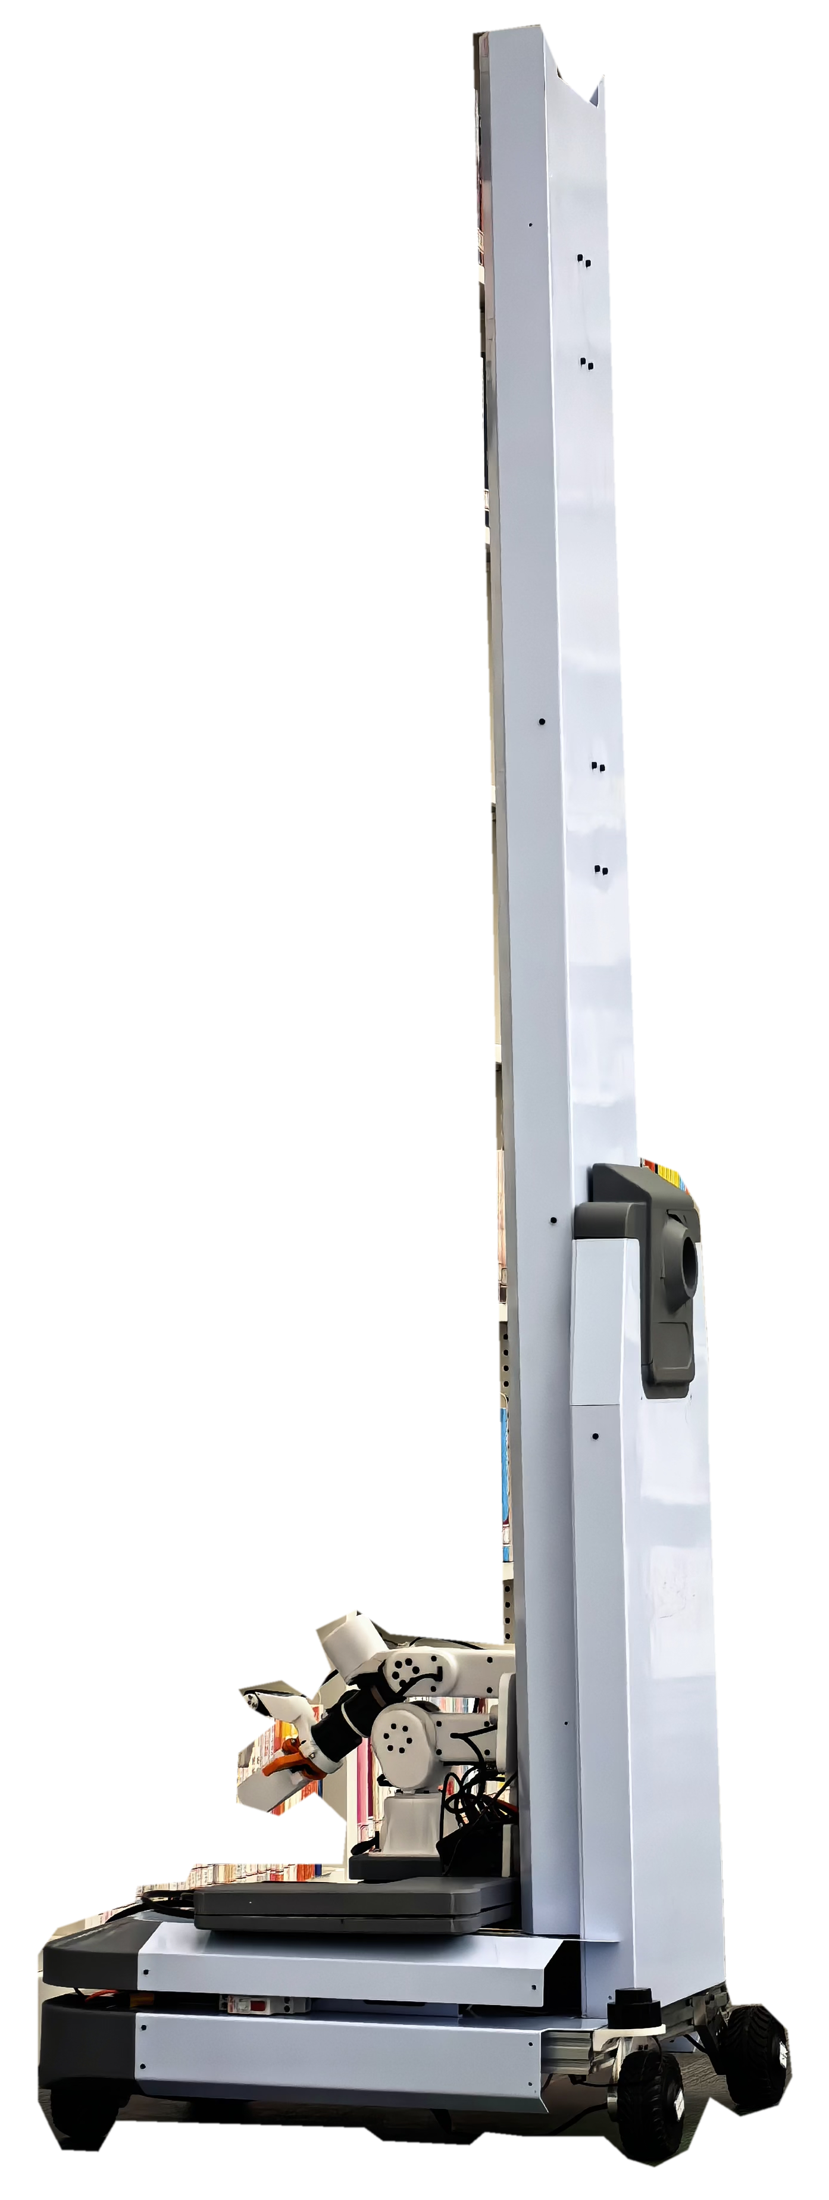
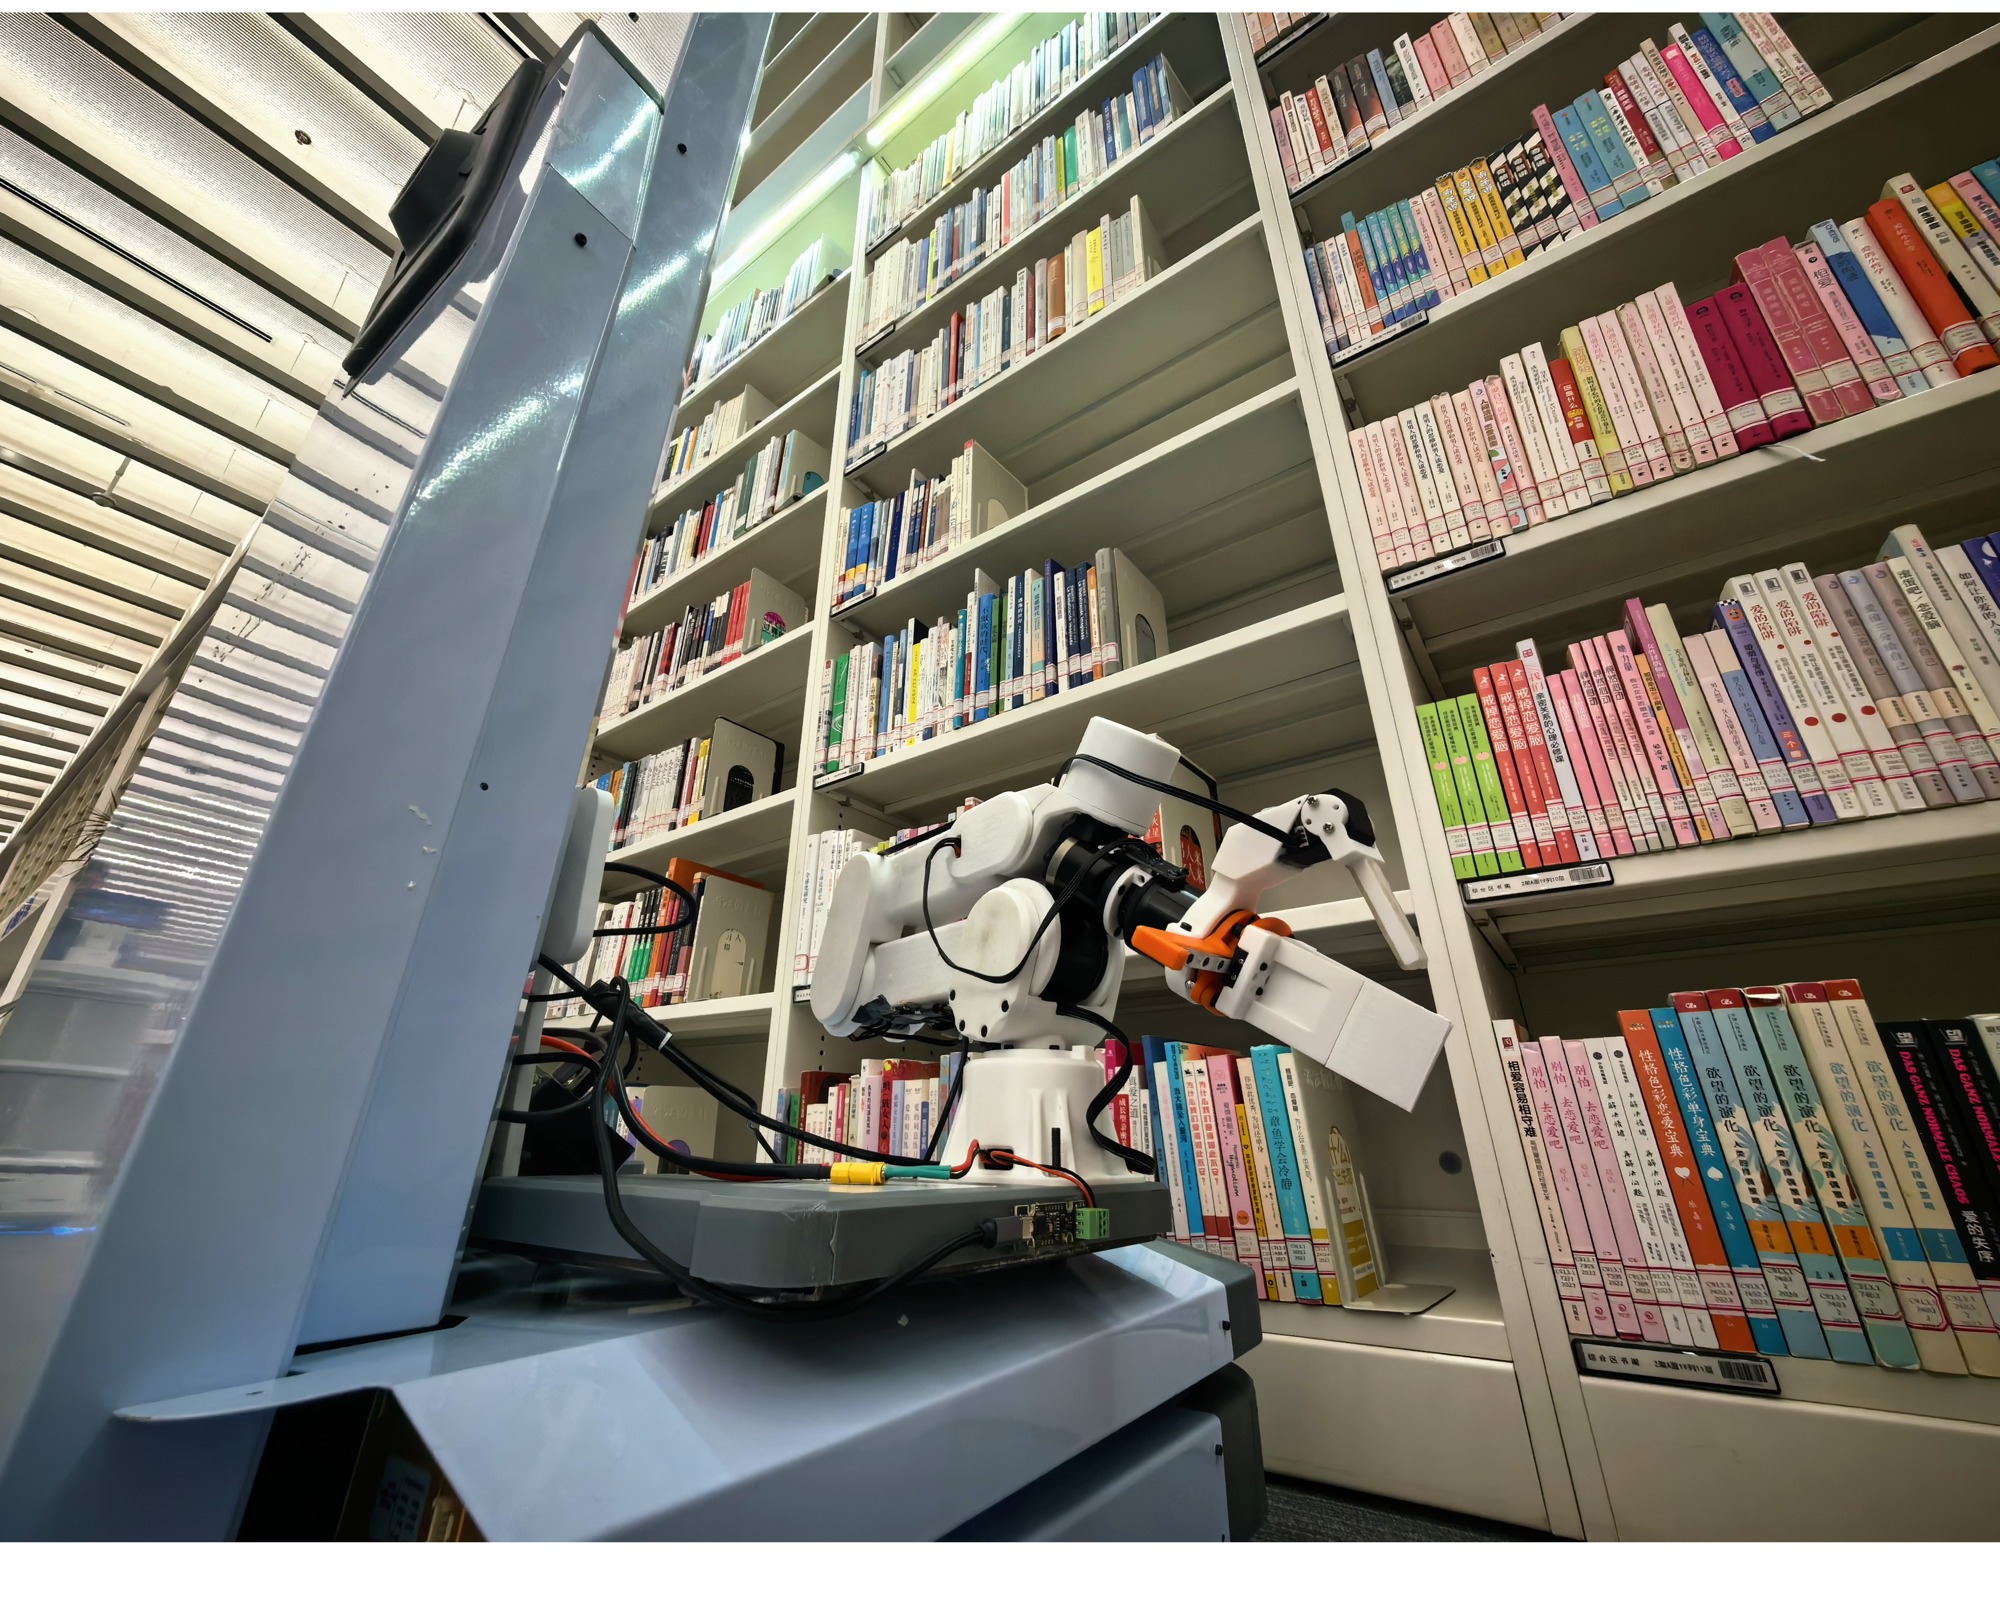
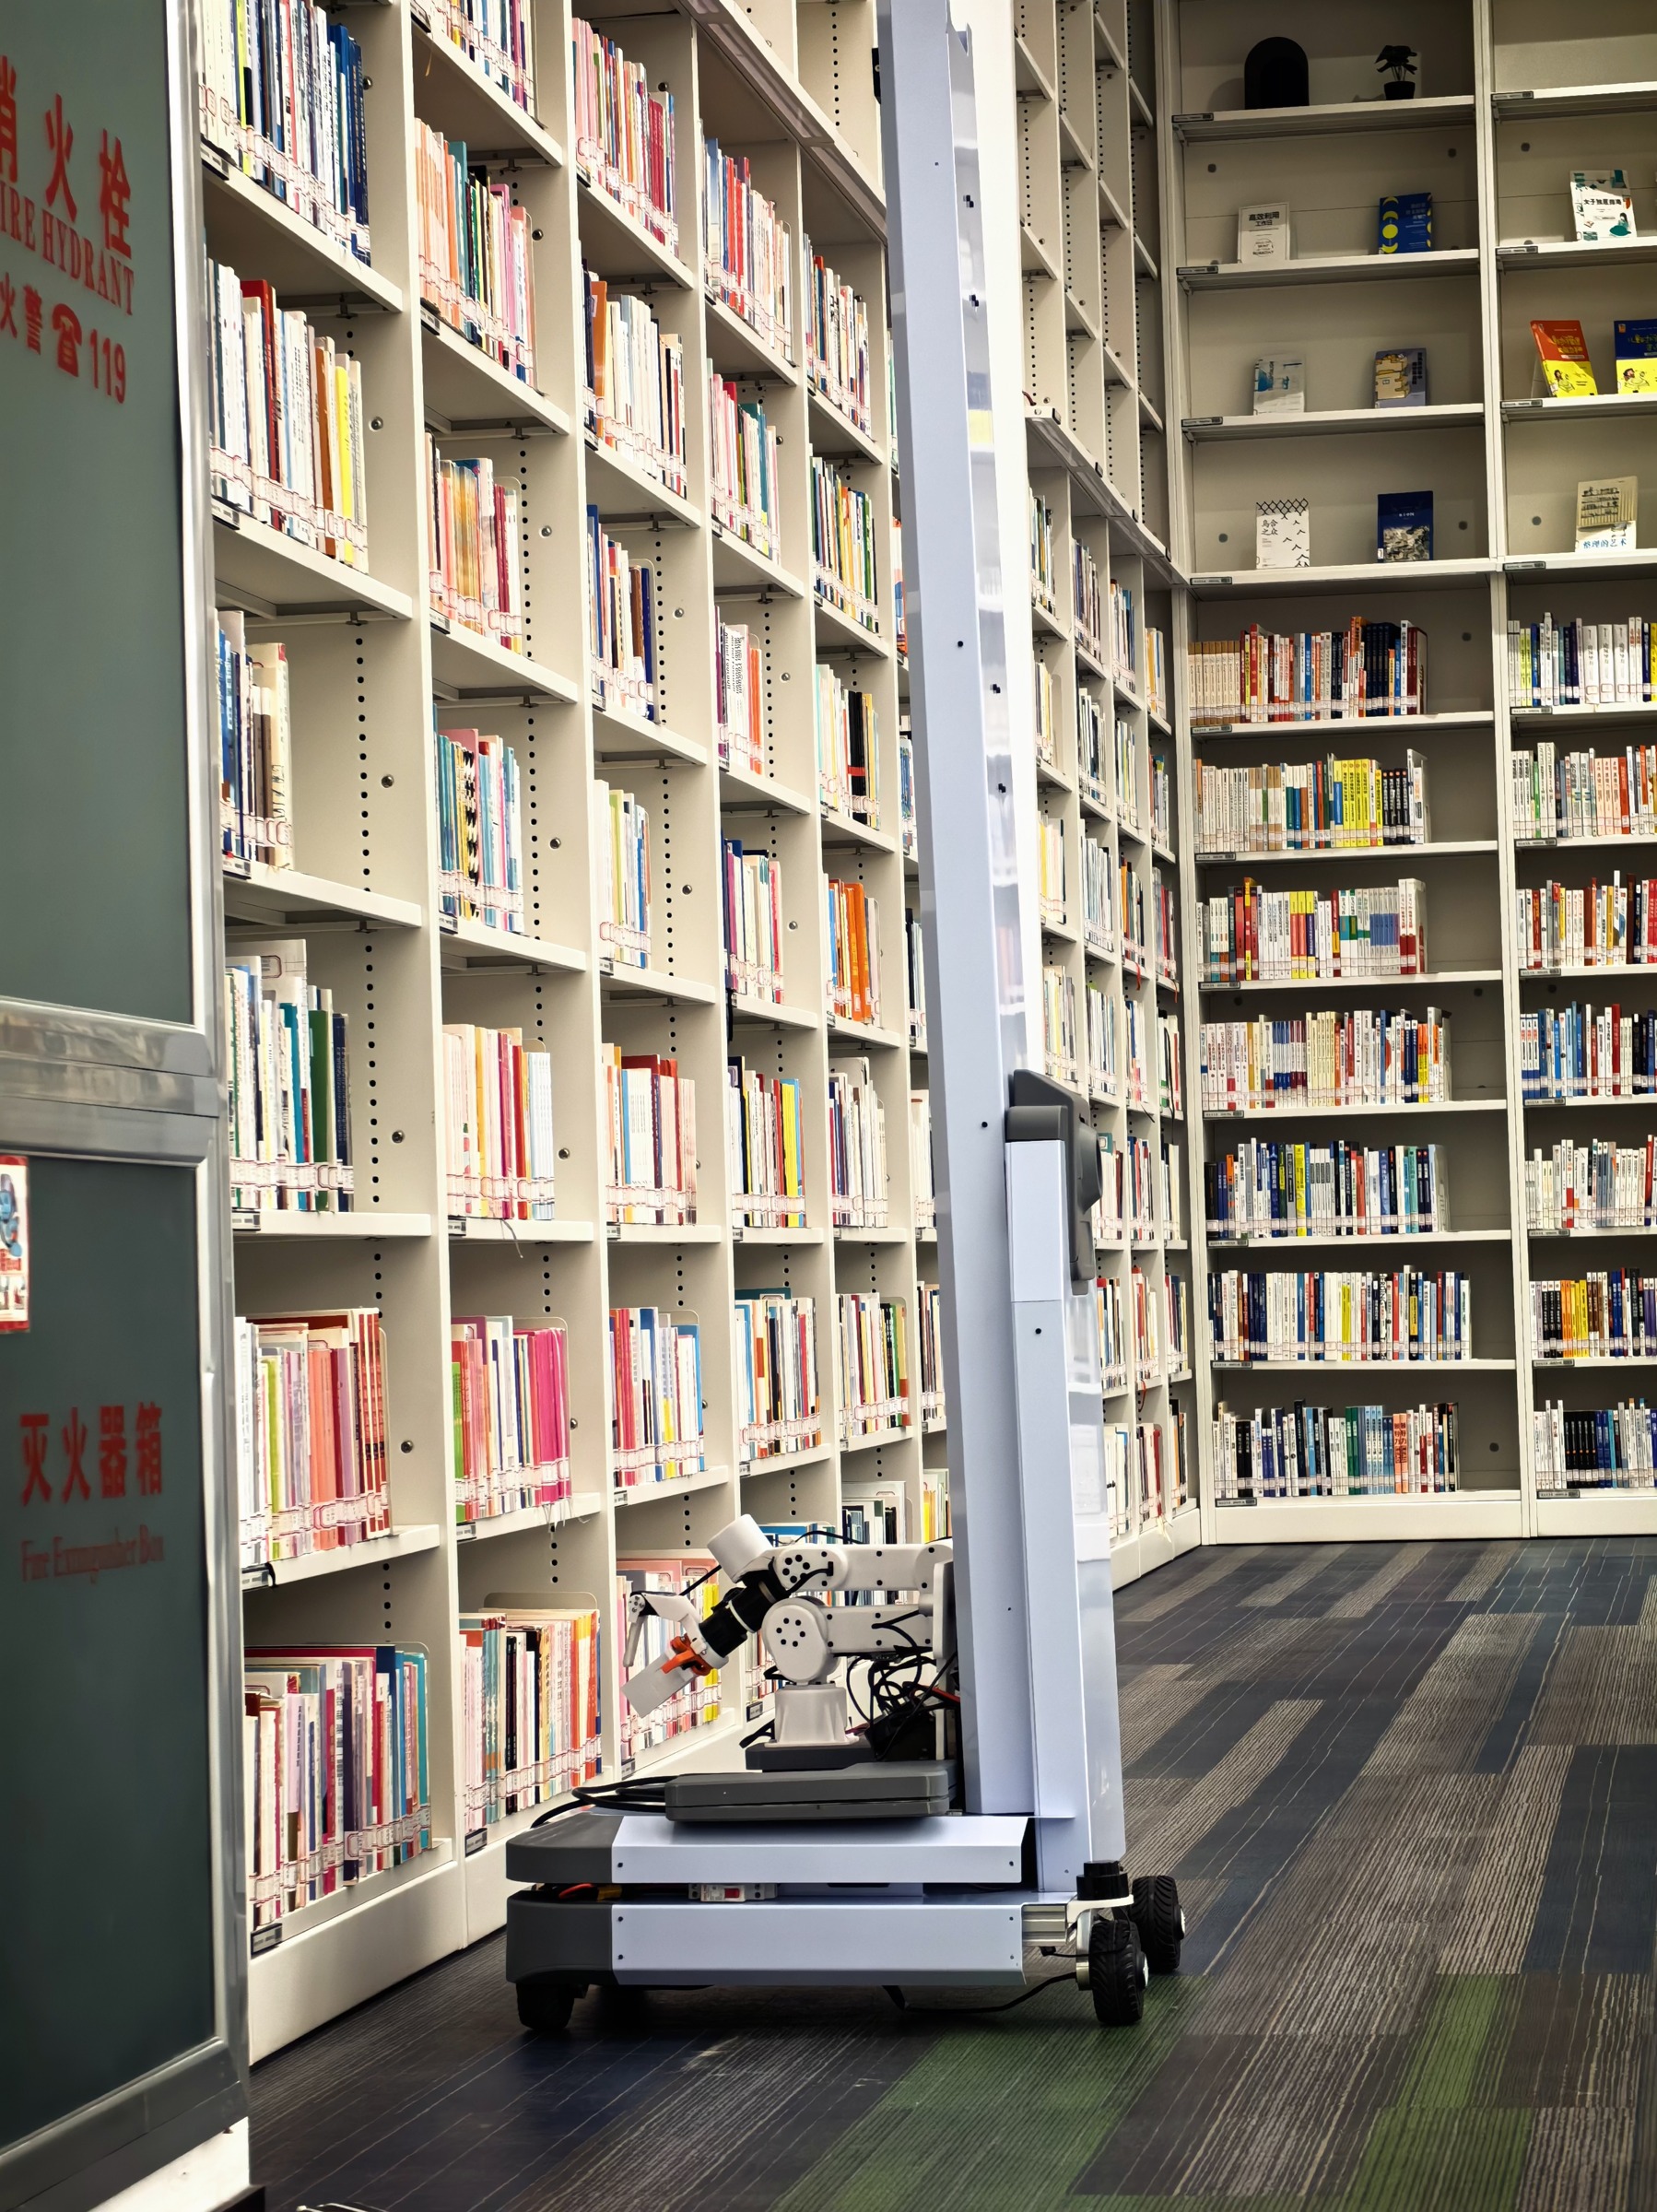
图书馆上下架机器人实机,立式机身与取放书作业机构
抵达。对位。取放。一次连贯的作业旅程
↗为每一本,调整方式。移动与取放相互配合
实机照片 · 视觉化背景
↓ 向下,发现更多DESIGNED AROUND BOOKS.LIBRARY ROBOT / 2026
图书馆内的图书馆上下架机器人
自主抵达

从这里,
到你需要的那里。

适配取放

不同的书。
同样用心。

机械臂在书架前取放图书
自主作业

细微调整。
为了恰好到位。

每日运行

陪伴图书馆,
更长的日常。

LESS ROUTINE. MORE POSSIBILITY.

把来回奔忙的时间,
留给人与知识的相遇。

一排排书架,藏着无数不同的书。
机器人让抵达、寻找、取放与返回自然相连,
将日常上下架,化为一段流畅的旅程。
两种作业。一份从容。01 / 03
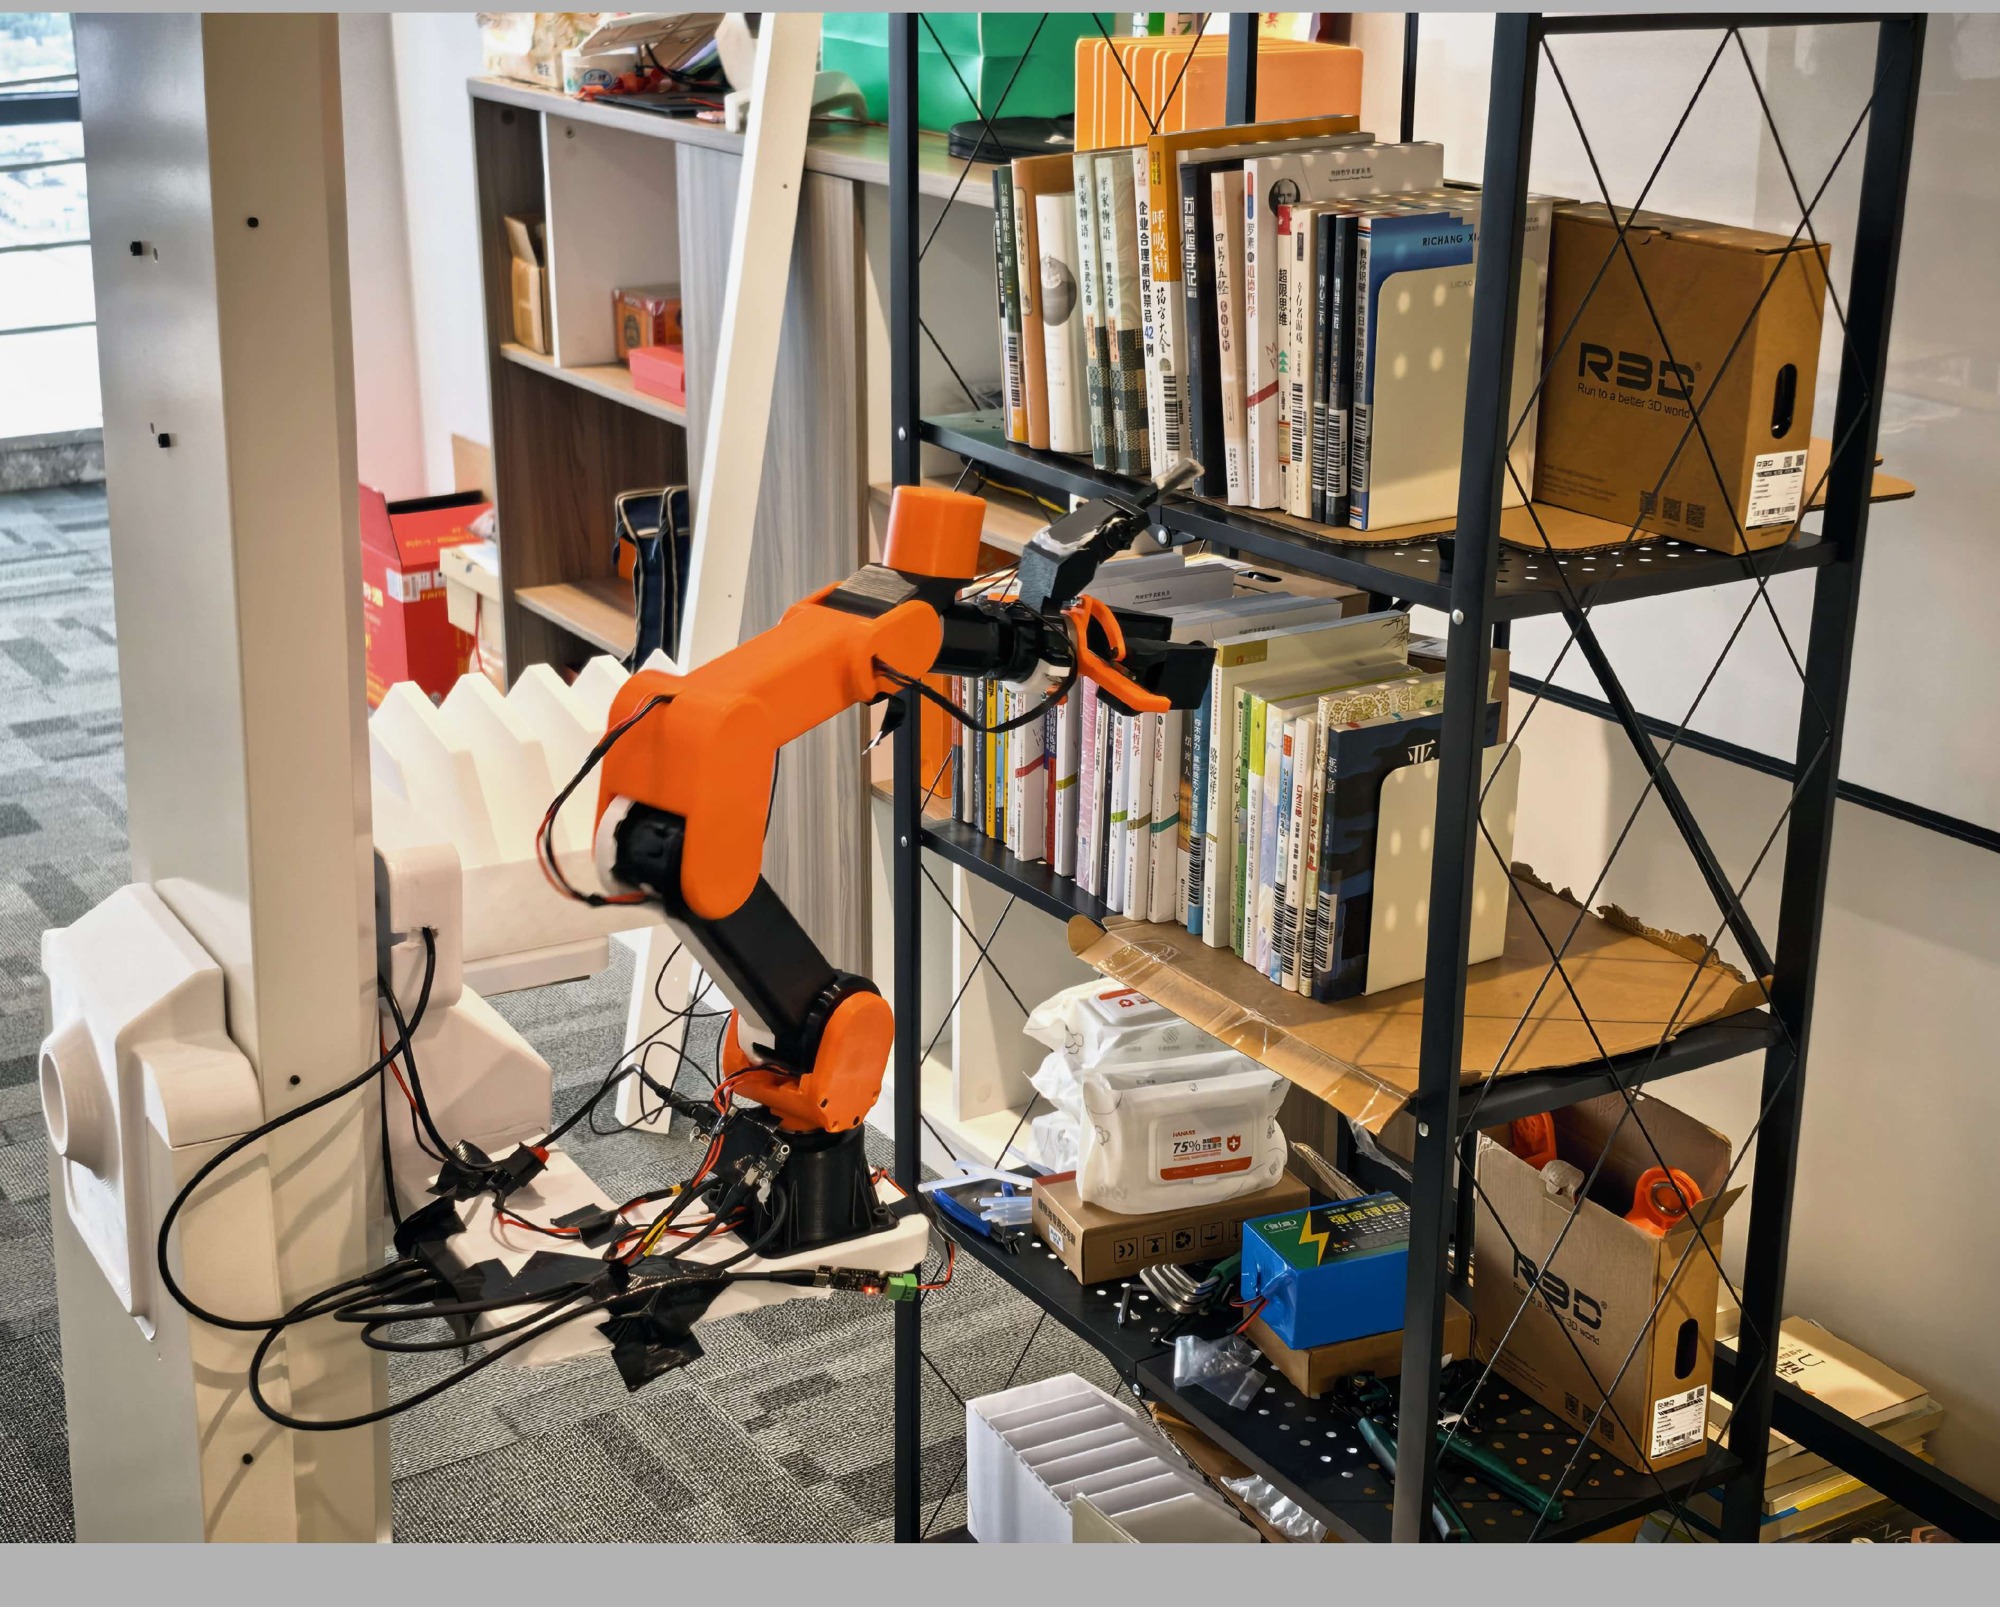
机器人靠近图书馆目标书架 机器人在图书馆执行取书 机器人在测试书架前执行还书 不同阶段的实机测试记录
01 / APPROACH

到达,
只是开始。

在目标书架前,细调位置与朝向。让下一步取放,拥有恰到好处的空间。

02 / PICK

找到它。
稳稳取出。

识别指定书脊,确认操作空间。协调接近、抓取与移出,把所需图书带离书架。

03 / RETURN

放回去。
一切有序。

面向指定位置,安排送入与退出动作。让不同形态的书籍,各自归位。

01 / MADE FOR DIFFERENCES

每一本不同。
都值得好好对待。

书籍有不同的身形,取放也应有适合的方式。
机器人协调移动位置与取放动作,让每次接近更有针对性。

ADAPTIVE STUDIO交互示意

* 尺寸仅为交互示例,不代表已验证的适配范围。

不止一种尺寸。不止一种动作。
01

先找到合适的位置。

抵达目标书架后,低速调整位置与朝向。书籍超出当前操作区域时,前后微移,让目标进入可执行范围。

02

再完成合适的动作。

根据书籍形态与当前位置,调整接近、取出或放入的动作安排,让空间与动作相互配合。

当前示意标准平装 · 协调接近与取放空间
02 / A COMPLETE JOURNEY

一次出发。
每一步都相连。

从初始充电区到目标书架,再回到起点。
选择步骤,或播放一段完整的作业示意。

LIBRARY / MISSION VIEW流程示意 · 非实时状态
A · 01A · 02A · 03A · 04 初始充电区 SPACE → POSITION → ACTION
01 / 06

任务出发

从初始充电区出发,前往已标注的目标书架。

REAL ROBOT. REAL MOTION.

让行动,
成为最好的介绍。

LIBRARY ROBOT IN ACTION

让每一次取放,
看得见。

实机拍摄 · 不同阶段的测试素材
04 / EVERY DETAIL COUNTS

每一次完成,
都值得被衡量。

以取还书成功率、分别作业用时和每日运行安排,观察日常作业。

参数由项目方提供。实际作业表现与书籍、书架及现场条件有关。

A LONGER DAY, IN MOTION.

从日常,到更长的日常。

每天 18 小时运行安排,让重复工作有序流转。

取书、还书平均用时为分别统计的作业指标,不等同于完整往返任务用时。每日运行时长为 18 小时。

05 / MORE TIME FOR PEOPLE

把时间,
还给服务。

让重复的往返与上下架更有条理,
让馆员腾出时间,回应读者的真正需要。

01 读者咨询与阅读推广
02 馆藏策划与知识服务
03 异常处理与精细管理
TIME / REIMAGINED场景测算 · 非实测

你的图书馆,可以多一些时间。

每日可释放人工时间5.4小时*

人工时间减少 72.2% · 每年释放约 1,354 小时*

* 仅按输入假设计算。默认每年 250 个作业日;协作后人工投入包含上料、确认与异常处理,不等于机器人单次作业耗时。不含购置、运维与能源费用。

BUILT AROUND YOUR LIBRARY

从一排书架,
走进日常。

01 / PUBLIC

公共图书馆

围绕日常图书流转,辅助完成重复上下架工作,释放更多读者服务时间。

馆藏流转 · 日常整理
02 / CAMPUS

高校图书馆

面向集中书架区域与常规馆藏,探索更连贯的取书、归还与管理体验。

教学支持 · 预约取阅
03 / SPECIALIST

专业资料馆

在完成材质与尺寸适配验证后,为常规装订资料提供指定位置的取还辅助。

定点存取 · 专项适配
建议落地路径
01现场评估书架 / 通道 / 书籍样本
→
02任务配置地图 / 目标位置 / 图书资料
→
03样本验证取书 / 还书 / 异常情形
→
04分区试运行记录结果 / 评估 / 扩展
A FEW THINGS TO KNOW

了解更多。

可以处理所有尺寸和材质的书籍吗?+

应先验证书籍尺寸、重量、装订状态、表面材质和书架空间。异形、破损、软薄或特殊保护要求的馆藏需要单独评估。本页所列书籍厚度为 2–5 cm,单本重量为 0.5–3 kg。

任务开始前需要准备什么?+

完成场地图与书架目标位置配置,准备目标书籍的书脊参考图和目标层高,并对作业区域、书架间隙及返回位置进行现场验证。

到达书架后,为什么还需要微调?+

导航到达目标区域后,精细取放仍需要合适的距离与朝向。机器人会低速对位,并在目标不处于可执行区域时通过前后微移重新对齐。

完成任务后会自动充电吗?+

当前介绍的工作流程是任务完成后返回初始充电区。自动对接充电并未作为本次已确认能力;具体补能方式以交付配置为准。

页面上的数字如何理解?+

取书成功率 95%、还书成功率 92%、取书平均用时 15 秒、还书平均用时 35 秒,以及适配范围和每天运行 18 小时,均由项目方提供。时间收益区域仍按输入假设计算,不是实测节省结果;书籍交互中的带星号尺寸为形态示例。

THE NEXT CHAPTER STARTS HERE

让图书馆,
有序运转。

从一场演示开始,看见下一种工作方式。

图书馆上下架机器人 / 实机工作演示

原始实机测试素材 · 约41秒 下载原视频 ↓

继续探索 ↓